跨学科课堂
电梯模型 × Python
把开环、闭环控制放进同一台教具,让学生看见一行判断如何改变电梯的运动。
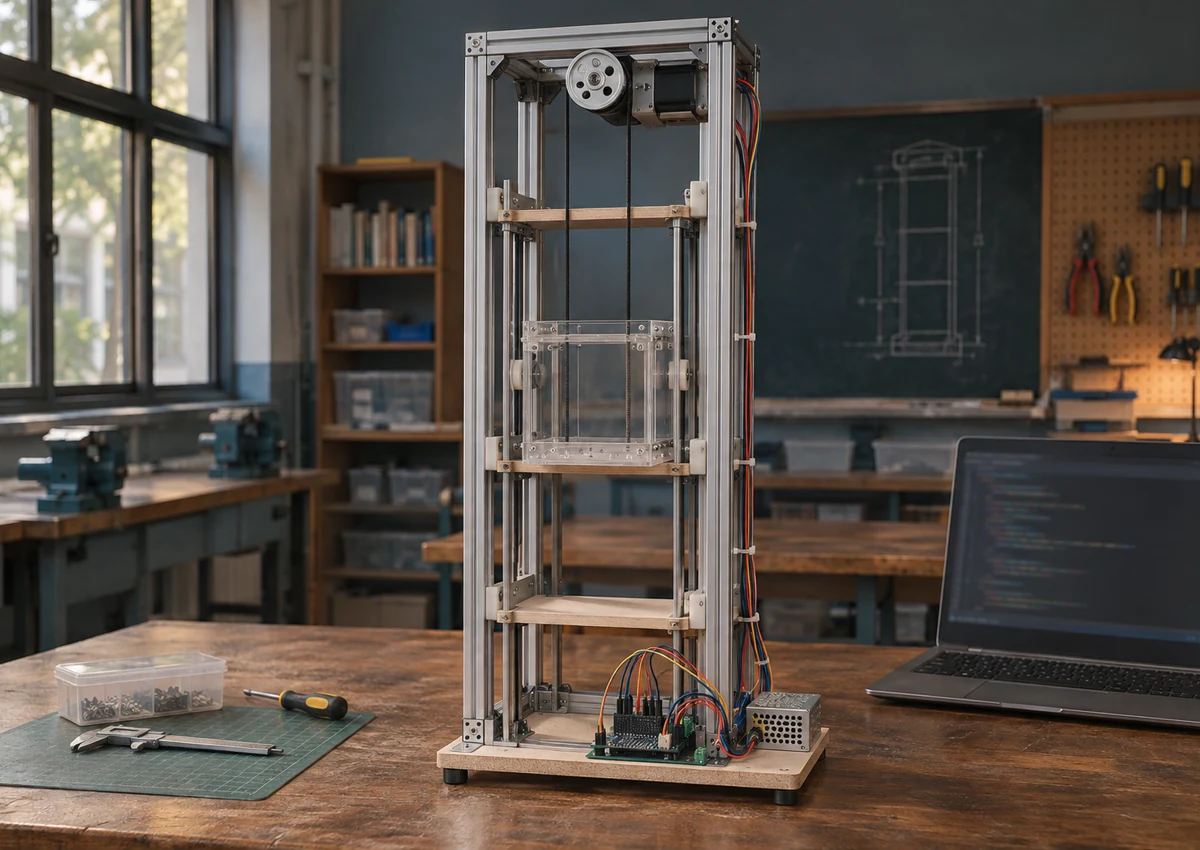 模型示意
用同一台模型对比两种控制方式
课堂任务是让轿厢停在指定楼层。学生先用运行时间估计位置,再观察当起始位置变化时,停靠结果会偏离多少。接着读取实际高度,让程序根据测量值决定上行、下行或停止。
从控制框图写到 Python
教具接口封装了测距与驱动。学生可以集中讨论循环何时继续、哪一段是反馈、为什么允许一定的停靠误差。下面用目标高度 75 和允许误差 2 表达这一逻辑。
while True:
    height = measure()
    if height > 75 + 2:
        down()
    elif height < 75 - 2:
        up()
    else:
        stop()
课堂讨论
把允许误差调小,电梯一定会停得更准吗?请学生从测量波动和电机响应出发作出预测,再回到模型上验证。